
 EN



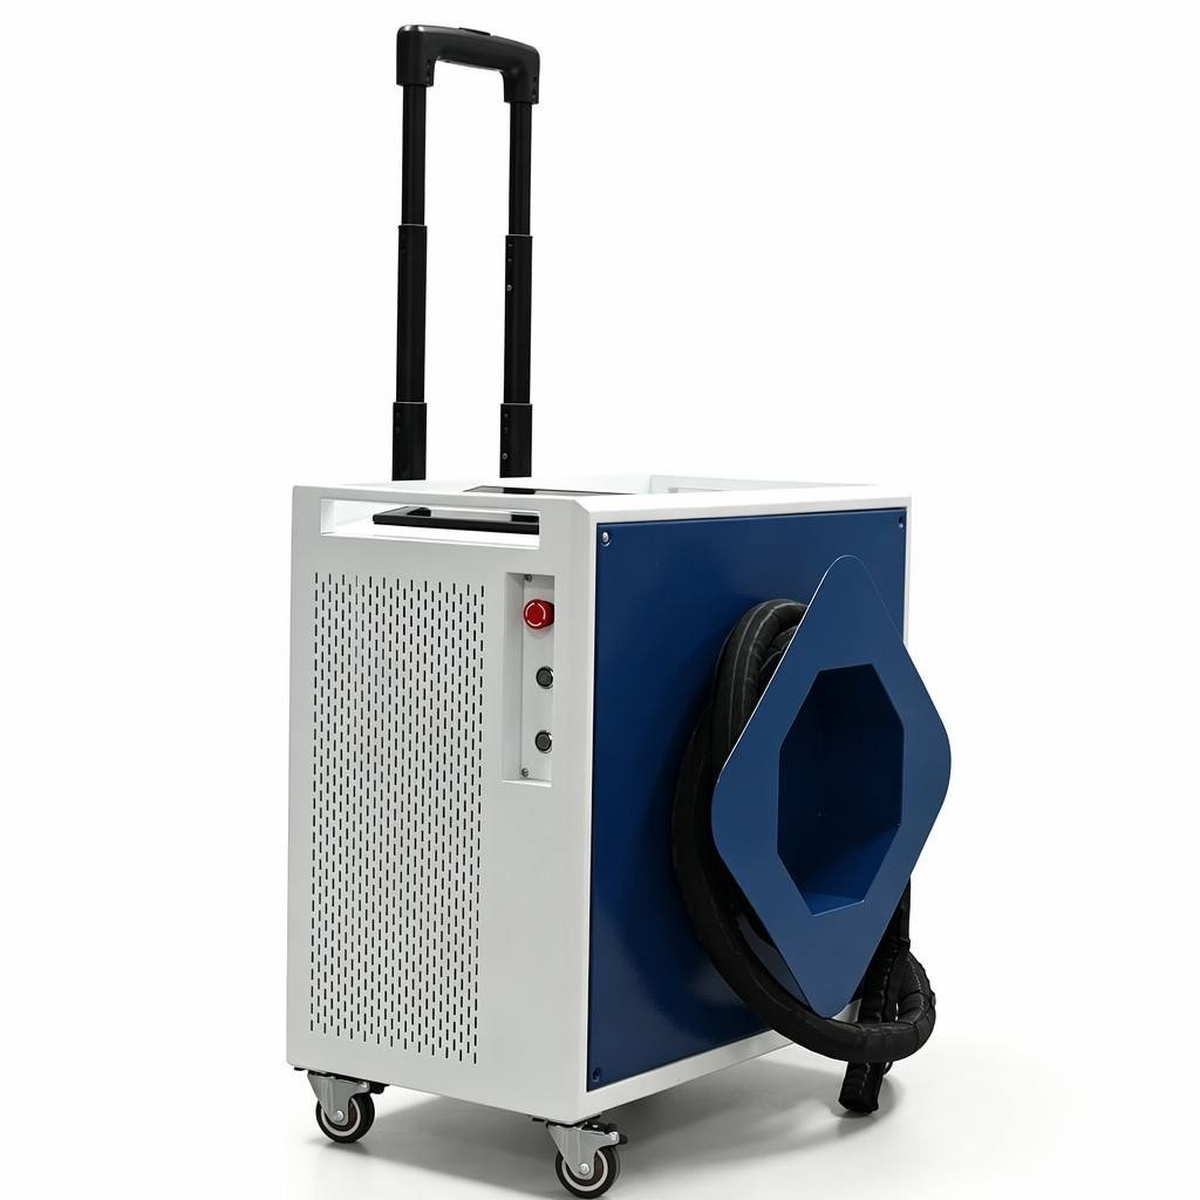
Wie die laserbasierte Reinigung mit kollaborativen Robotern Präzisionsoptik mit automatisierter Bewegung verbindet
Die industrielle Oberflächenreinigung war jahrzehntelang ein Engpass. Sandstrahlen füllt die Luft mit Kieselsaurestaub. Chemisches Entfernen erzeugt gefährlichen Abfall, der einer lizenzierten Entsorgung bedarf. Manuelles Schleifen setzt die Beschäftigten wiederholten Belastungsverletzungen aus und führt zu inkonsistenten Ergebnissen zwischen den Schichten. Eine Laserreinigungsmaschine, die an einen kollaborativen Roboter – einen sechsachsigen Gelenkarm, der so programmiert ist, dass er exakt die Konturen eines Bauteils verfolgt – angebracht ist, beseitigt alle drei Probleme: Pulsierende Laserenergie wird gezielt auf Verunreinigungen gerichtet, während der Roboter die Bewegung, Reichweite und Konsistenz übernimmt, die menschliche Bediener bei Tausenden identischer Teile nicht erreichen können.
Die Technologie hinter der laserbasierten Reinigung durch kollaborative Roboter beginnt mit der Laserquelle selbst. Ein gepulster Faserlaser erzeugt hochenergetische Lichtpulse mit einer Dauer im Nanosekundenbereich; jede einzelne Pulse liefert eine Energiedichte oberhalb der Ablationsgrenze des Verunreinigungsmaterials – typischerweise 4,26 J/cm² für Rost auf Kohlenstoffstahl – jedoch unterhalb der Schadensschwelle des Substrats. Sobald der Laserpuls die Verunreinigungsschicht trifft, laufen drei physikalische Prozesse gleichzeitig ab: photothermische Verdampfung (die Verunreinigung absorbiert die Laserenergie und verdampft schlagartig), photomechanischer Schock (die thermische Ausdehnung der Verunreinigung erzeugt eine Druckwelle, die die Haftung zum Substrat bricht) sowie photoakustische Abhebung (die Schockwelle treibt die verdampften Partikel von der Oberfläche weg). Das Ergebnis ist eine Entfernung der Verunreinigungen zu über 95 % ohne Schädigung des Substrats und Reinigungsleistungen von 15 bis 35 Quadratmetern pro Stunde bei produktionsnahen Anlagen. Wuhan Maohe Tianyu Laser Equipment, angesiedelt im chinesischen Optik-Tal mit 15 Jahren Erfahrung in der Laserfertigung und ISO-/CE-zertifizierten Produktionslinien für über 140 Exportländer, fertigt gepulste Laserreinigungsmaschinen, die sich nahtlos in kollaborative Roboter integrieren lassen – die Laserreinigungsmaschine fungiert dabei als Endeffektor am Roboterarm, wobei die Robotersteuerung die Bewegungsbahn für die Reinigung koordiniert und die Lasersteuerung Energie und Frequenz der Pulse in Echtzeit regelt.
Warum kollaborative Roboter statt fester Portale
Das Reichweiten- und Winkelproblem
Eine fest installierte Portal-Laserreinigungsmaschine richtet den Laserstrahl auf ein Teil aus, das auf einem flachen Tisch positioniert ist – effektiv für flache Blechplatten, aber nutzlos für gekrümmte Schiffsrumpfabschnitte, komplexe Karosserieblechteile oder Innenseiten von Rohren mit großem Durchmesser. Die sechsachsige Gelenkigkeit eines kollaborativen Roboters ermöglicht es, den Laserreinigungskopf in jedem beliebigen Winkel relativ zur Teiloberfläche zu positionieren und dabei den optimalen Fokusabstand sowie den erforderlichen Strahlwinkel für die Laserreinigung beizubehalten. Die kraftsensitiven Gelenke des Roboters gewährleisten zudem Sicherheit: Berührt der Roboterarm ein unerwartetes Hindernis, stoppt er innerhalb weniger Millisekunden – entscheidend in gemischten Mensch-Roboter-Arbeitsbereichen, wo Sandstrahlen und chemische Reinigung eine vollständige Isolation erfordern würden.
Praxisbeispiel: Automatisierung der Reinigung in einer Karosserieblechfertigungslinie
Ein Automobilzulieferer der Stufe 1, der täglich 8.000 gestanzte Karosserieteile herstellt, verwendete bisher manuelles Abwischen mit Lösungsmittel, um die Walzhaut und die Oxidschicht von Stahlrohlingen vor dem Schweißen zu entfernen – ein Prozess, der pro Schicht 12 Bedienerstunden verbrauchte, eine Exposition gegenüber Lösungsmitteldämpfen erforderte, für die Atemschutzausrüstung (PPE) notwendig war, und eine ungleichmäßige Oberflächenreinheit erzeugte, die bei etwa 3 % der Baugruppen zu Schweissporositätsfehlern führte.
Der Lieferant integrierte zwei gepulste Laserreinigungsmaschinen von Maohe Tianyu in kollaborative Roboterarme, die jeweils an beiden Seiten des Umformpressen-Förderbands positioniert wurden. Die Roboter verfolgten jedes Blech, während es sich entlang des Förderbandes bewegte; dabei durchlief der Laserreinigungskopf die Schweißkantenzone auf einem programmierten Pfad, der den kritischen 30-mm-Schweißrand vollständig abdeckte. Die Reinigungszeit pro Blech sank von 18 Sekunden (manuell) auf 6 Sekunden (robotergestützte Laserreinigung). Der Lösungsmittelbestand, die Kosten für persönliche Schutzausrüstung (PPE) sowie die Gebühren für die Entsorgung gefährlicher Abfälle entfielen vollständig – die Laserreinigungsmaschine erzeugt lediglich verdampfte Verunreinigungspartikel, die von einer Rauchabsauganlage erfasst werden. Die Schweißporenfehler sanken von 3 % auf 0,2 %, was jährlich etwa 140.000 USD an Aufwand für Nacharbeit und Ausschuss von Baugruppen einspart.
Häufig gestellte Fragen
Welche Laserleistung ist für die robotergestützte Laserreinigung erforderlich?
Leichte Oxidentfernung an Präzisionsteilen erfordert 50–100 W. Die Entfernung von Rost und Zunder an Stahlkomponenten erfordert 150–300 W. Starke Lackentfernung oder die Beseitigung dicker Korrosionsschichten erfordert 400 W und mehr. Die gepulsten Laserreinigungsmaschinen von Maohe Tianyu decken diesen Leistungsbereich ab und bieten eine einstellbare Energiedichte für unterschiedliche Schadstoff-Substrat-Kombinationen.
Wie schnell kann eine kollaborative Roboter-Laserreinigungsmaschine reinigen?
Die Reinigungsgeschwindigkeit hängt von der Laserleistung, der Art des Schadstoffs und der Oberfläche ab. Ein 300-W-System zur Entfernung leichter Rostschichten von flachem Stahl erreicht 25–35 m²/h. Bei der Entfernung schwerer Epoxidlackschichten von Oberflächen mit komplexer Krümmung sinkt die Geschwindigkeit auf 8–12 m²/h. Die Bahngeschwindigkeit des Roboters liegt typischerweise bei 50–200 mm/s, abhängig von der Dicke des Schadstoffs.
Ist die robotergestützte Laserreinigung für Bediener sicher?
Ja. Kollaborative Roboter verfügen über kraftbegrenzte Gelenke, die bei Kontakt sofort stoppen. Die Abschirmung der Laserreinigungsmaschine und das Rauchabsaugsystem fangen verdampfte Partikel ein. Bediener benötigen Laserschutzbrillen, die für die jeweilige Wellenlänge zugelassen sind (üblicherweise 1064 nm bei Faserlasern), jedoch weder Atemschutz noch Schutzanzüge für gefährliche Stoffe. Die Systeme von Maohe Tianyu erfüllen die CE- und REACH-Konformitätsstandards.
Kann eine Laserreinigungsmaschine den Untergrund beschädigen?
Nein – sofern korrekt konfiguriert. Die Energiedichte des gepulsten Lasers wird oberhalb der Ablations-Schwelle des Verunreinigungsmaterials, aber unterhalb der Schadensschwelle des Untergrunds eingestellt. Für Aluminiumlegierungen beträgt die zulässige Fluenz 60–80 % dessen, was für Kohlenstoffstahl sicher ist. Das technische Team von Maohe Tianyu liefert materialbezogene Parameterempfehlungen für jede Anwendung.
Welche Wartung erfordert ein robotergestütztes Laserreinigungssystem?
Täglich: Reinigen Sie das Schutzfenster am Laserkopf und überprüfen Sie den Absaugfilter für Rauch. Wöchentlich: Überprüfen Sie die Kalibrierung der Roboter-Gelenke und inspizieren Sie das Lichtwellenleiterkabel auf Knicke. Monatlich: Reinigen Sie die Kühlgerätefilter und prüfen Sie die Laserleistung mit einem Leistungsmessgerät. Die Faserlasersquelle hat eine Nennlebensdauer von 10.000 Stunden – bei einer wöchentlichen Betriebszeit von 40 Stunden entspricht dies etwa 5 bis 7 Jahren.
Können bestehende Roboter mit einer Laserreinigungsmaschine nachgerüstet werden?
Ja – vorausgesetzt, der Roboter verfügt über ausreichende Traglast (der Laserkopf wiegt typischerweise 2–5 kg zuzüglich des Gewichts des Lichtwellenleiterkabels) und die Steuerung unterstützt die Kommunikation mit Zusatzgeräten. Die Laserreinigungsmaschinen von Maohe Tianyu kommunizieren mit Robotersteuerungen über Standard-E/A- oder Industrial-Ethernet-Protokolle zur koordinierten Steuerung von Bahn und Impuls.